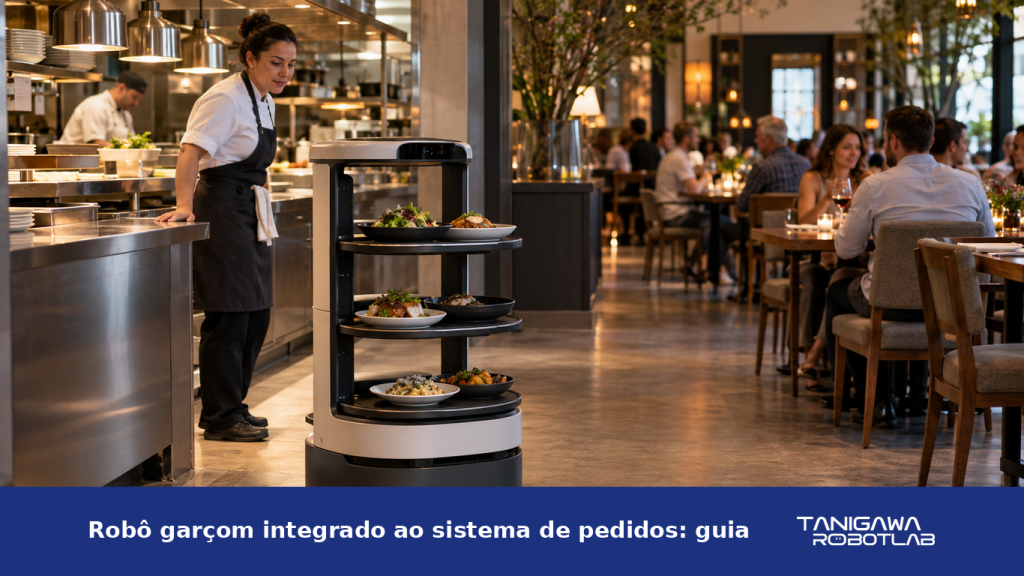
Robô garçom integrado ao sistema de pedidos: guia
Um robô garçom integrado ao sistema de pedidos só faz sentido quando o fluxo entre pedido, cozinha, destino e entrega está bem definido. A melhor escolha não é, portanto, o modelo com a promessa mais ampla. É a solução cuja compatibilidade pode ser documentada, testada no salão e mantida mesmo quando a rede ou algum sistema falha.
Neste guia, você verá o que precisa ser confirmado antes da contratação. O objetivo é separar o transporte feito pelo robô do registro do pedido e mostrar onde uma integração realmente pode reduzir trabalho duplicado.
Como avaliar um robô garçom integrado ao sistema de pedidos?
Comece pelo processo do restaurante, não pelo equipamento. O robô pode apoiar o transporte interno, mas isso não significa que ele receba o pedido, envie a comanda à cozinha ou processe pagamentos por conta própria. Cada uma dessas funções pertence a uma etapa diferente e pode depender de sistemas distintos.
Por isso, a avaliação precisa responder a cinco perguntas:
- Onde o pedido é registrado?
- Como a cozinha informa que o item está pronto?
- De onde vem o número da mesa ou do ponto de entrega?
- Quem ou o que aciona o robô?
- Como a entrega ou o retorno é confirmado?
Se uma dessas respostas estiver indefinida, ainda não existe um fluxo completo de integração. Existe apenas uma expectativa que precisa ser convertida em requisito técnico.
O fluxo precisa ligar pedido, item pronto, destino e confirmação
Uma integração útil começa com um evento claro. O pedido pode nascer em um PDV, uma comanda, um cardápio digital ou outro sistema adotado pelo restaurante. No entanto, registrar o pedido é diferente de liberar o transporte.
Primeiro, a cozinha precisa indicar que os itens estão prontos. Depois, o sistema ou a equipe deve associar esses itens a um destino válido. Só então o robô pode receber uma tarefa de deslocamento, desde que a interface necessária exista e tenha sido validada.
Por fim, o processo precisa registrar o que aconteceu. A confirmação pode indicar que o robô chegou ao destino, que a equipe retirou os itens ou que houve uma exceção. A forma exata depende do projeto, mas o significado de cada status não pode ficar ambíguo.
| Etapa | Informação necessária | O que validar |
|---|---|---|
| Registro | Pedido e identificação do atendimento | Qual sistema é a origem oficial |
| Liberação | Item pronto para sair da cozinha | Quem muda o status e em que momento |
| Destino | Mesa, balcão ou outro ponto cadastrado | Como o destino chega ao robô |
| Acionamento | Comando para iniciar a rota | Se é manual, automático ou combinado |
| Confirmação | Chegada, retirada, retorno ou falha | Onde o evento fica registrado |
Esse mapa evita um erro comum de projeto: automatizar o deslocamento sem definir quem controla a passagem entre uma etapa e outra.
Acionamento manual e integração automatizada têm usos diferentes
No acionamento manual, uma pessoa seleciona o destino e inicia a tarefa do robô. Esse formato tende a ter menos dependências entre sistemas e pode ser suficiente quando o volume ou a operação não justificam uma automação maior.
Já na integração automatizada, um evento do sistema pode iniciar ou preparar a tarefa. Nesse caso, entram novas dependências: interface disponível, formato dos dados, conexão de rede, tratamento de duplicidades e registro das ocorrências. A automação pode reduzir comandos repetidos, mas exige mais validação.
| Critério | Acionamento manual | Integração automatizada |
|---|---|---|
| Início da tarefa | Feito pela equipe | Disparado ou preparado pelo sistema |
| Complexidade | Menor | Maior, conforme as interfaces envolvidas |
| Rastreabilidade | Depende do procedimento adotado | Pode reunir eventos, se isso fizer parte do projeto |
| Dependências | Robô, rota e operador | Robô, sistemas, interface, rede e regras de negócio |
| Contingência | Outro operador pode assumir | Precisa prever operação alternativa quando a conexão falhar |
Portanto, automatizar tudo não é uma meta em si. O desenho adequado é aquele que reduz atrito sem criar um ponto único de falha difícil de contornar no horário de pico.
Quais interfaces e dados devem ser verificados?
Antes de falar em compatibilidade, peça a identificação exata dos sistemas e das versões em uso. O nome comercial de um PDV não basta. Também é necessário saber quais interfaces estão documentadas e quais dados podem ser enviados ou recebidos.
Na prática, a conversa técnica deve cobrir estes pontos:
- origem oficial do pedido e do destino;
- evento que sinaliza item pronto;
- identificação de mesa, balcão ou estação;
- comando que cria, cancela ou altera uma tarefa;
- retorno de status do robô;
- regra para pedidos duplicados ou cancelados;
- dependência de rede local ou de serviços externos;
- registros disponíveis para investigar falhas;
- responsáveis pelo robô, pelo sistema de pedidos e pela infraestrutura.
Além disso, confirme se a ligação é nativa, feita por uma interface documentada ou desenvolvida como parte do projeto. A expressão “integração disponível” precisa vir acompanhada de versão, escopo, responsáveis e condições de suporte.
Sem essas respostas, não é seguro concluir que um cardápio digital, uma comanda ou um PDV conversa diretamente com o robô.
Integração nativa e integração por projeto não são a mesma coisa
Uma integração nativa já deve ter documentação clara sobre sistemas compatíveis, versões e comportamento esperado. Ainda assim, ela precisa ser testada no ambiente real, porque rede, cadastro de destinos e rotina da equipe afetam a operação.
Por outro lado, uma integração por projeto exige definição conjunta das interfaces e responsabilidades. Nesse caso, restaurante, fornecedor do sistema e equipe de robótica precisam concordar sobre entradas, saídas, mensagens de erro e suporte.
Em ambos os caminhos, peça evidência compatível com a decisão: documentação técnica, ambiente de teste e registro do teste realizado. Uma demonstração isolada de deslocamento não comprova a troca de dados com o sistema do restaurante.
Como testar a integração antes de colocá-la no salão?
O teste deve reproduzir o fluxo completo, inclusive situações que não terminam como esperado. Assim, a equipe entende o comportamento do conjunto antes de depender dele em um período movimentado.
Um roteiro prático inclui:
- cadastrar destinos reais e conferir as rotas;
- criar um pedido de teste no sistema de origem;
- liberar o item pela etapa definida para a cozinha;
- verificar se pedido e destino chegam sem troca de mesa;
- acionar o robô e acompanhar os status registrados;
- cancelar ou alterar uma tarefa em andamento;
- simular perda de conexão ou indisponibilidade de um sistema;
- executar a alternativa manual;
- registrar o resultado e os ajustes necessários.
Depois disso, defina critérios de aceite. Por exemplo: nenhum destino pode ser ambíguo, uma tarefa não pode ser criada duas vezes e a equipe precisa saber como cancelar ou assumir uma entrega. Os critérios exatos variam, porém devem ser observáveis durante o teste.
A contingência precisa funcionar sem improviso
Falhas podem ocorrer no robô, no sistema de pedidos, na interface ou na rede. Por isso, o plano de contingência deve dizer como manter o atendimento e quem toma cada decisão.
| Situação | Resposta a definir | Responsável a nomear |
|---|---|---|
| Rede indisponível | Acionamento local ou transporte pela equipe | Operação e infraestrutura |
| Destino incorreto | Cancelamento seguro e correção da tarefa | Líder do salão |
| Pedido duplicado | Bloqueio ou conferência antes da saída | Cozinha e sistema de pedidos |
| Robô indisponível | Retorno temporário ao fluxo manual | Operação |
| Status não confirmado | Conferência do registro e do destino | Suporte técnico e operação |
O procedimento alternativo não precisa ser sofisticado. Ele precisa ser conhecido, rápido de acionar e compatível com a rotina do restaurante. Dessa forma, uma falha técnica não paralisa o serviço nem obriga a equipe a descobrir uma solução diante do cliente.
O robô apoia a equipe, mas não elimina decisões humanas
Mesmo com integração, pessoas continuam essenciais para conferir a montagem, carregar os itens, lidar com exceções e atender o cliente. O robô absorve deslocamentos definidos pelo processo. Já o acolhimento, a adaptação a pedidos especiais e a solução de imprevistos permanecem com a equipe.
Essa divisão também melhora o projeto. Quando cada responsabilidade está explícita, fica mais fácil treinar o time, medir o fluxo e descobrir se um problema veio do pedido, da cozinha, da rede ou do transporte.
Para entender outras aplicações, consulte o guia sobre robô para restaurante e a página de robôs de entrega. Essas leituras ajudam a situar o transporte interno sem confundi-lo com a integração de sistemas.
Como escolher o melhor robô para esse projeto?
O melhor robô garçom para um restaurante com pedidos digitais é aquele que atende ao ambiente e ao fluxo comprovado no teste. A decisão deve considerar rota, pontos de origem e destino, forma de acionamento, interfaces documentadas, contingência, treinamento e suporte.
A Tanigawa Robotlab vende e aluga robôs autônomos de serviço, com cobertura nacional, suporte técnico, treinamento e consultoria. Os modelos Deligo e Flash podem ser avaliados na página de produtos, mas a compatibilidade com o sistema de pedidos precisa ser confirmada para cada projeto. Na prática, a escolha deve ocorrer após o diagnóstico do processo e das condições técnicas, sem depender de uma promessa genérica de integração.
Antes de solicitar a avaliação, reúna o nome e a versão do PDV ou sistema, a documentação disponível, um desenho simples do fluxo e os responsáveis técnicos. Então, fale com a equipe da Tanigawa pelo WhatsApp para avaliar modelo, compra ou aluguel, implantação e suporte sem presumir compatibilidade antes do diagnóstico.