Robô para centro logístico: critérios de escolha
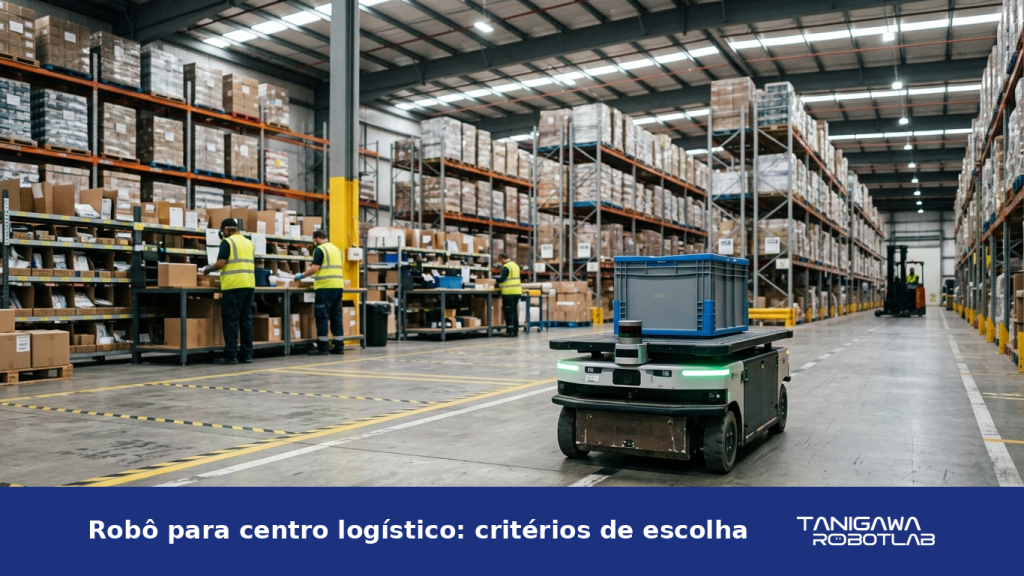
Um robô para centro logístico pode assumir deslocamentos internos repetitivos, desde que tarefa, carga, rota e ambiente sejam compatíveis com o equipamento. A decisão não começa pelo modelo nem pelo preço. Começa por um fluxo real: o que sai de onde, chega aonde, em qual recipiente e sob quais condições.
Neste guia, você encontrará critérios para separar uma aplicação viável de uma automação mal dimensionada. Também verá como comparar robô de serviço, AMR e AGV, quais dados reunir antes da cotação e como conduzir um piloto sem comprometer a operação.
Como saber se um robô para centro logístico é adequado?
A aplicação faz sentido quando existe um transporte interno frequente, previsível e mensurável que não exige improviso constante. Por exemplo, o robô pode apoiar o deslocamento entre uma área de separação e um ponto de conferência. Ainda assim, a viabilidade depende da carga, da rota, do fluxo de pessoas e veículos, das regras de segurança e da capacidade comprovada do modelo.
Portanto, não basta dizer que a tarefa é “levar materiais”. O gestor precisa descrever a origem e o destino, a frequência das viagens, os horários de pico e as exceções. Uma rota simples em horário controlado é diferente de um corredor compartilhado com pedestres, paleteiras e empilhadeiras.
Antes de procurar um equipamento, responda:
- Qual deslocamento repetitivo será retirado da rotina da equipe?
- O que será transportado, em qual recipiente e com quais dimensões?
- Quanto pesa a carga completa, incluindo caixa, bandeja ou carrinho?
- Qual é a distância, a frequência e o tempo disponível para cada viagem?
- Que pessoas, máquinas, portas, rampas ou cruzamentos ocupam a rota?
- O que deve acontecer se o caminho estiver bloqueado ou o robô parar?
Essas respostas formam o primeiro filtro. Se elas ainda não existem, a prioridade é observar e medir o processo atual.
Comece pela tarefa e desenhe o fluxo real
Um bom mapa de rota registra mais do que metros percorridos. Ele mostra pontos de coleta e entrega, largura de passagem, curvas, áreas de espera, mudanças de piso e locais onde o tráfego se concentra. Além disso, deve considerar a operação no horário mais difícil, e não apenas em um corredor vazio durante a visita técnica.
Na prática, vale acompanhar algumas viagens manuais completas. Anote onde a equipe espera, desvia, abre portas, confirma a entrega ou corrige um erro de separação. Assim, o projeto deixa de tratar o transporte como uma linha no chão e passa a enxergar as decisões que acontecem no percurso.
A frequência também importa. Um fluxo ocasional pode não justificar automação. Já uma tarefa repetitiva pode ser candidata, mas somente se o robô conseguir entrar na rotina sem criar filas, esperas ou novos pontos de risco.
Robô de serviço, AMR ou AGV: qual categoria avaliar?
Os nomes ajudam a iniciar a conversa, mas não substituem a ficha técnica e o teste no ambiente. Em termos práticos, um robô de serviço costuma ser projetado para executar entregas e circular em ambientes compartilhados.
Na comparação técnica publicada pela Mobile Industrial Robots, os AGVs operam em rotas fixas guiadas por fios, faixas magnéticas ou sensores. Já os AMRs descritos pela fabricante usam sensores e software para construir mapas, navegar de forma autônoma e não depender de rotas fixas.
Entretanto, fornecedores podem usar essas siglas de maneiras diferentes, e as capacidades variam entre modelos. Por isso, compare comportamentos concretos: como o equipamento navega, detecta obstáculos, retoma a rota, recebe uma missão e interage com portas ou outros sistemas.
| Necessidade observada | Categoria a investigar | Pergunta decisiva |
|---|---|---|
| Entrega leve e delimitada entre pontos conhecidos | Robô de serviço ou de entrega | O modelo foi aprovado para a carga, o recipiente e a rota reais? |
| Rotas variáveis e missões que mudam ao longo do turno | AMR | Como o equipamento reage a bloqueios e tráfego misto? |
| Percurso estável e repetitivo em processo controlado | AGV | Que infraestrutura guia o trajeto e o que ocorre diante de uma obstrução? |
| Movimentação pesada, elevação ou substituição de empilhadeira | Solução industrial especializada | Qual equipamento foi projetado e documentado para essa função? |
Essa comparação evita um erro comum: escolher pela aparência ou pela sigla. Se a tarefa envolve carga pesada, elevação, acoplamento complexo ou circulação industrial crítica, um robô de serviço pode não ser a categoria certa.
Para entender melhor a aplicação geral, veja como funcionam os robôs de entrega. Depois, compare os modelos de robôs de serviço sem presumir que qualquer modelo atende automaticamente ao centro de distribuição.
A carga precisa ser descrita por completo
O peso é apenas uma parte do diagnóstico. Dimensões, centro de gravidade, estabilidade, formato do recipiente e modo de colocação também alteram a avaliação. Uma caixa compacta e fechada apresenta condições diferentes de itens altos, frágeis, soltos ou sujeitos a deslocamento.
Por isso, a cotação deve usar a carga completa. Inclua embalagem, bandeja, prateleira, carrinho ou qualquer acessório que viaje com o material. Além disso, registre como uma pessoa coloca e retira o item. Essa etapa mostra se haverá necessidade de adaptação na origem, no destino ou no recipiente.
Não aceite capacidade por aproximação. A ficha técnica vigente e a validação do fornecedor devem sustentar peso, dimensões e forma de transporte. Se o dado não estiver documentado, trate-o como pendência do projeto.
Piso, tráfego e portas podem decidir a viabilidade
O percurso precisa ser compatível com o equipamento durante a operação normal. Desníveis, rampas, juntas, reflexos, água, poeira, corredores estreitos e áreas temporariamente ocupadas merecem registro. Também é necessário observar cruzamentos e pontos cegos.
Em tráfego misto, o gestor deve mapear quem tem prioridade e como a equipe reage à aproximação do robô. O projeto precisa prever sinalização, áreas de parada e uma conduta clara diante de bloqueios. Esse cuidado não transfere a responsabilidade para o equipamento: a operação continua sob supervisão humana.
Portas automáticas e elevadores podem fazer parte de um projeto da Tanigawa Robotlab, mas a integração depende do ambiente e da avaliação técnica. Da mesma forma, integração com WMS ou outro sistema não deve ser presumida. Primeiro, confirme interfaces, comandos, responsabilidades e comportamento em caso de indisponibilidade.
Autonomia útil inclui recarga e contingência
A pergunta correta não é apenas “quanto tempo a bateria dura?”. O gestor precisa saber se o equipamento consegue cumprir o ciclo previsto, recarregar no intervalo disponível e voltar à operação sem comprometer o fluxo.
Para isso, relacione distância, número de missões, tempo de espera e janela de recarga. Em seguida, defina onde ficará a base, quem verificará o estado do equipamento e como a tarefa continuará durante a recarga.
Também é necessário planejar falhas. Se o robô parar em um corredor, alguém deve saber isolar a área, preservar a carga e acionar o suporte. Se a missão não puder esperar, o processo manual precisa continuar disponível. Contingência não é sinal de que a automação falhou; é parte de uma implantação responsável.
Use uma matriz para decidir: prosseguir, adaptar ou interromper
A matriz abaixo transforma observações soltas em uma decisão mais objetiva.
| Critério | Prosseguir para piloto | Adaptar antes do piloto | Buscar outra solução |
|---|---|---|---|
| Tarefa | Repetitiva, definida e mensurável | Tem variações que podem ser padronizadas | Exige decisões humanas contínuas ou manipulação não suportada |
| Carga | Documentada e compatível com o modelo | Recipiente ou ponto de entrega precisa mudar | Excede capacidade comprovada ou exige elevação especializada |
| Rota | Mapeada e testável | Há gargalos, portas ou cruzamentos tratáveis | O ambiente permanece incompatível ou sem controle mínimo |
| Tráfego | Regras e responsáveis definidos | Sinalização e prioridade precisam ser organizadas | O risco não pode ser reduzido com o projeto disponível |
| Sistemas | Operação independente ou integração confirmada | Interfaces ainda precisam de validação | A solução depende de integração não oferecida |
| Continuidade | Existe plano manual e suporte | Papéis e resposta a falhas precisam ser treinados | Uma parada cria impacto inaceitável sem alternativa |
O valor dessa matriz está nos limites. Ela não serve para forçar um “sim”. Em alguns casos, a melhor decisão é adaptar o processo antes de automatizar. Em outros, a tarefa pede um AMR, um AGV ou equipamento industrial com capacidades específicas.
Como conduzir um piloto no centro de distribuição?
O piloto deve testar a operação real em escala controlada. Portanto, escolha uma rota representativa, uma carga autorizada e um período que inclua tráfego relevante. Um teste feito apenas em condições ideais não mostra como o sistema se comportará no turno.
Organize o piloto em cinco etapas:
- Registre a linha de base do processo atual, como quantidade de viagens, duração e pontos de espera.
- Defina o escopo do teste, incluindo rota, carga, horários e responsáveis.
- Treine operadores e supervisores para rotina, parada e acionamento de suporte.
- Simule exceções previsíveis, como caminho bloqueado, porta indisponível e interrupção da missão.
- Compare o resultado com critérios definidos antes do início e documente ajustes.
Depois do piloto, avalie se o robô concluiu as missões sem transferir trabalho escondido para outra pessoa. Observe também interferências na separação, na conferência e na expedição. O objetivo é melhorar o fluxo completo, não apenas automatizar um trecho visível.
Quais dados enviar para uma avaliação técnica?
Uma avaliação produtiva começa com informações concretas. Envie uma descrição da tarefa, fotos ou planta da rota, distância aproximada, características do piso, largura dos acessos e horários de maior movimento. Inclua ainda peso, dimensões e recipiente da carga.
Também informe portas, elevadores, sistemas envolvidos, frequência das missões e exigências internas de segurança. Se houver áreas restritas, poeira, umidade ou circulação de equipamentos maiores, registre essas condições desde o início.
A Tanigawa Robotlab trabalha com venda e aluguel de robôs autônomos de serviço, além de suporte técnico, treinamento e consultoria. A empresa atende em âmbito nacional. No entanto, a indicação de um modelo para logística interna depende da análise do ambiente, da tarefa e das capacidades documentadas do equipamento.
Perguntas frequentes
Um robô de serviço pode substituir uma empilhadeira?
Não se deve presumir essa substituição. Empilhamento, elevação e transporte pesado exigem equipamento projetado e documentado para essas funções. Se esse for o objetivo, procure uma solução industrial especializada.
O robô precisa integrar-se ao WMS?
Nem sempre. Algumas tarefas podem funcionar com acionamento independente. Porém, quando o fluxo depende do WMS, a interface deve ser confirmada tecnicamente antes da contratação. Não trate integração como recurso automático.
Como escolher entre compra e aluguel?
A escolha depende do horizonte do projeto, do uso previsto e das condições comerciais. O piloto ajuda a reduzir incertezas antes da decisão. Ainda assim, compare suporte, treinamento, implantação e adequação do modelo, não apenas a modalidade contratual.
Qual é o primeiro passo para pedir uma cotação?
Descreva tarefa, carga, rota e ambiente. Com esses dados, o fornecedor consegue avaliar se há aderência e quais informações ainda faltam.
Avalie o fluxo antes de escolher o equipamento
Um robô para centro logístico precisa resolver um deslocamento definido sem criar novos gargalos. Por isso, a escolha responsável combina medição do processo, capacidade documentada, análise do ambiente, teste controlado e plano de contingência.
Para avaliar modelo, compra ou aluguel, implantação e treinamento, fale com a equipe da Tanigawa Robotlab pelo WhatsApp. Envie a tarefa, a carga, a rota e as condições do ambiente para iniciar a análise técnica.